




Популярная статья
Как F³ оценивает последствия манёвров, прогнозирует возможности аппарата и выбирает действия при изменении обстановки.
Содержание статьи
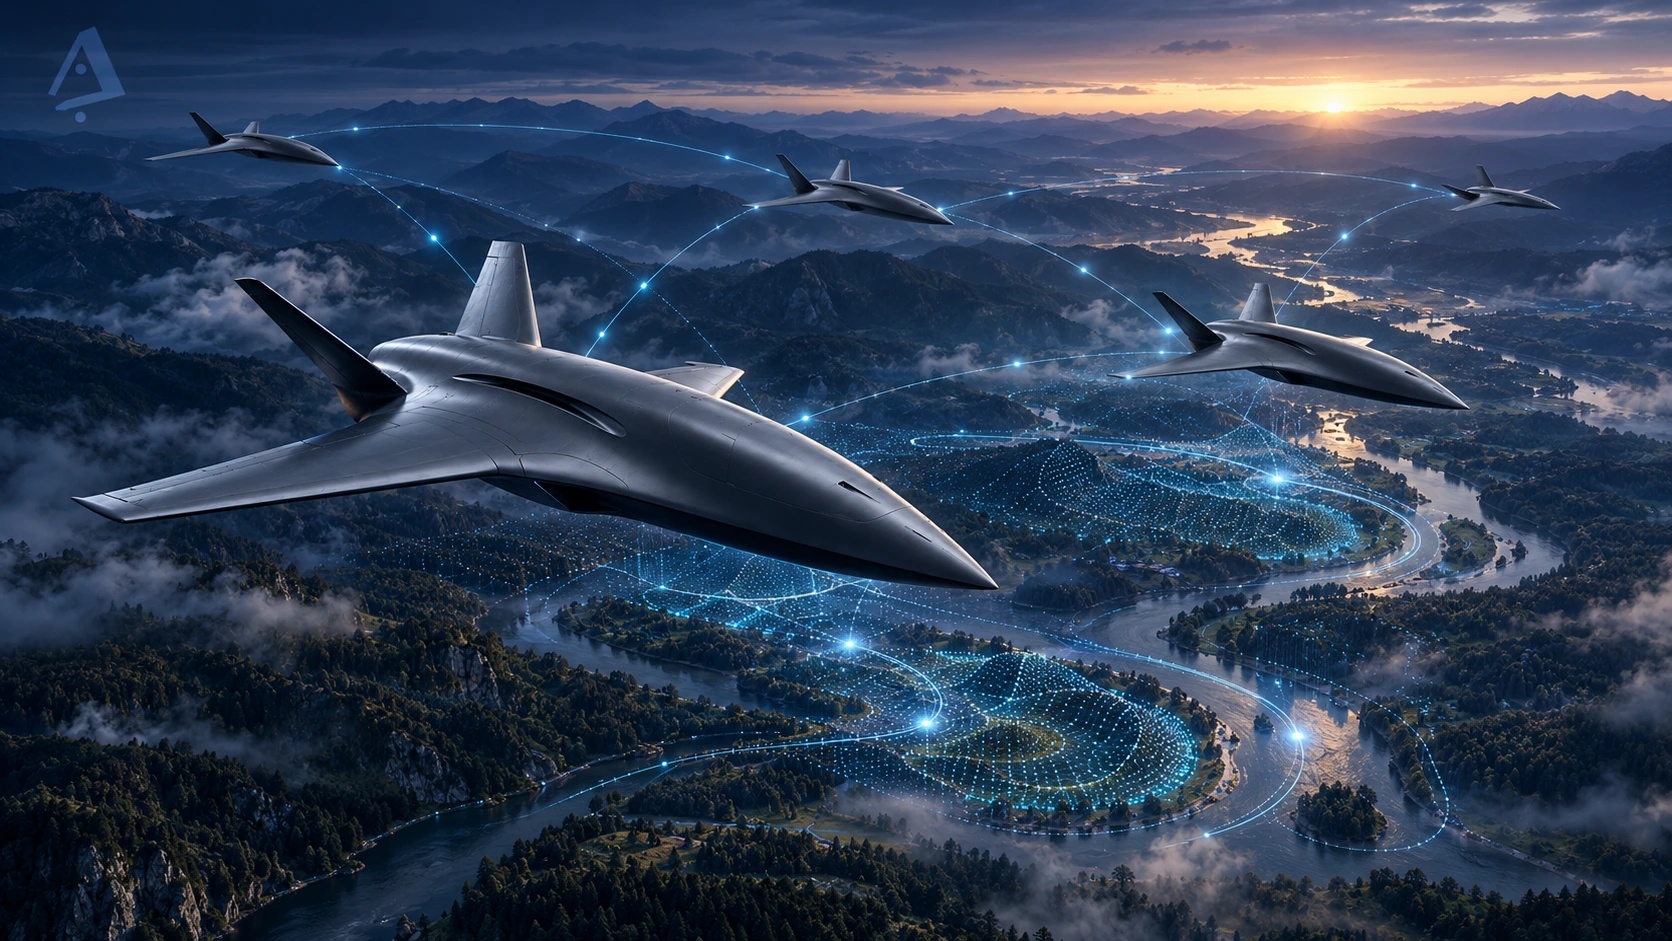
AERIS NEXUS — коллективный разум, который AERIS создаёт для своих роботизированных систем. Его восприятие, память, прогнозирование и принятие решений распределены между аппаратами. Каждый участник несёт часть вычислительной структуры и включён в формирование поведения всей группы.
В NEXUS понятие коллективного разума имеет конкретный инженерный смысл. Состояния участников входят в вычисление решений друг друга: наблюдение одного аппарата меняет доступный группе контекст, этот контекст влияет на оценку возможных действий, а результат исполнения возвращается в память и контур обучения. Совместность возникает внутри процесса мышления — ещё до того, как аппараты получают свои роли и направления движения.
В задачах роевой робототехники такой принцип связывает множество физических носителей в развивающуюся когнитивную систему. Она воспринимает среду из разных точек, рассматривает возможные варианты будущего и распределяет действия с учётом общей задачи и возможностей отдельных роботов.
Базовый элемент NEXUS — когнитивный модуль QCM, Quantum Cognitive Module. Он включает нейронное представление текущей ситуации, комплексный регистр вариантов, локальную часть коллективной памяти и вычислительные ресурсы. Через связи с другими модулями его состояние участвует в формировании коллективного контекста.
Участники связаны динамическим графом. Его вершины соответствуют доступным модулям, а рёбра — разрешённым направлениям взаимодействия. Состав этого графа меняется вместе с доступностью аппаратов и каналов связи. Нейронный механизм внимания определяет вклад доступных состояний в текущий выбор; взаимодействие регистров изменяет распределение рассматриваемых вариантов.
Роевой интеллект формируется через взаимное влияние состояний: решение конкретного аппарата зависит одновременно от собственного положения, состояния других участников, сохранённого опыта и последствий возможных действий. Изменение одного существенного наблюдения способно повлиять на прогноз, назначение ролей и дальнейшее поведение нескольких роботов.
У системы нет обязательного центрального вычислителя, через который должен проходить каждый акт принятия решения. Когнитивная работа выполняется на самих узлах. При этом каждый модуль действует в пределах фактически доступного ему контекста: время, происхождение и совместимость полученных состояний входят в условия их использования.
В основе обучаемого ядра находится QSI-SS — Quantum Swarm Intelligence with State Superposition, «квантово-роевой интеллект с суперпозицией состояний». Нейронное кодирование, представление альтернатив и их межузловое взаимодействие объединены в одном вычислительном процессе. Параметры нейросети и фазовых преобразований обучаются совместно.
Регистр модуля содержит комплексные амплитуды возможных вариантов. Модуль амплитуды участвует в формировании распределения, а фаза определяет характер взаимодействия с другими вкладами. Поэтому объединение состояний учитывает как значимость отдельных вариантов, так и отношения между ними. Фазовое смешивание может усиливать одни сочетания и ослаблять другие.
Парные факторы описывают взаимодействия вариантов двух участников. Это позволяет включать в выбор зависимость между действиями: ценность шага одного аппарата меняется вместе с предполагаемым поведением другого. Дополнительный механизм anti-state обучается подавлять определённые компоненты регистра; отдельная оценка участия связывает коллективное состояние с распределением задач.
Математическая основа регистра — суперпозиция и интерференция комплексных амплитуд. В программном ядре эти операции вычисляются на обычных процессорах. Связи между аппаратами передают представления состояний, на которых выполняются дальнейшие преобразования.
Для описания распределённой структуры удобно обозначить состояние одного модуля следующим образом:
Здесь h — нейронное представление ситуации, ψ — регистр вариантов, M — доступная память, b — вычислительный бюджет; индекс i обозначает участника. Коллективное поведение формируется из взаимодействия таких состояний по текущему графу связей. Эта запись показывает состав когнитивного узла; конкретные преобразования определяются обучаемой моделью.
Для выбора действия NEXUS разворачивает поле возможных вариантов будущего. Оно связывает альтернативные действия с ожидаемым движением, расходом ресурса, доступностью наблюдений и условиями продолжения миссии. Несколько моделей оценивают развитие ситуации; расхождение прогнозов сохраняется как информация о неопределённости.
Расчёт поля разделяется между участниками. Узел получает ограниченную часть задачи, вычисляет продолжения и возвращает результат с идентификаторами исходного запроса, модели и вариантов. Один аппарат может одновременно формировать запрос для своего следующего действия и рассчитывать часть поля, необходимую другому участнику.
После объединения доступных результатов альтернативы оцениваются в согласованном контексте. Учитываются ожидаемый исход, выполнимость, ресурсное состояние и различия между модельными оценками. Неполнота поля сохраняется явно: отсутствие ответа оставляет часть альтернатив нерассмотренной, а просроченный результат исключается из актуального выбора.
Глубина и объём расчёта соотносятся с доступными вычислителями, их загрузкой и сроком полезности решения. Для быстро меняющейся ситуации ценен прогноз, который успевает повлиять на действие. Расширение расчёта оправдано, пока дополнительные варианты помогают различить последствия до наступления этого срока.
Так распределённые вычисления становятся частью мышления NEXUS: несколько физических устройств участвуют в построении пространства альтернатив, из которого формируется дальнейшее поведение.
Коллективная память Fleet Memory связывает отдельные наблюдения во времени. Запись сохраняет автора, время получения, связь с объектом или событием и сведения о достоверности. Реплики распределяются между узлами, поэтому уже переданное знание может оставаться доступным после отключения аппарата, который его получил.
Повторная передача одной записи сохраняет её идентичность. Десять копий одного наблюдения дают системе то же свидетельство; новое измерение с другого ракурса добавляет другой источник информации. Это свойство принципиально для коллективного разума: распространение сведений и накопление независимых оснований для решения имеют разный смысл.
Память также сохраняет конфликтующие гипотезы. Если два аппарата описывают ситуацию по-разному, различие может стать основанием для дополнительного наблюдения. Планирование получает конкретный информационный вопрос: какое измерение поможет различить гипотезы и изменить выбор действия?
Рабочая актуальность и долговременная история разделены. Сведения могут оставаться в журнале опыта после окончания срока, в течение которого ими допустимо руководствоваться. При восстановлении связи участники обмениваются сохранёнными записями с проверкой происхождения и времени.
Пространственно разнесённые аппараты наблюдают среду с разных позиций и в разных условиях. Для NEXUS существенно, какой вклад каждое наблюдение вносит в текущую задачу: уточняет ли положение объекта, различает ли конкурирующие объяснения, даёт ли основание изменить маршрут или переназначить роль.
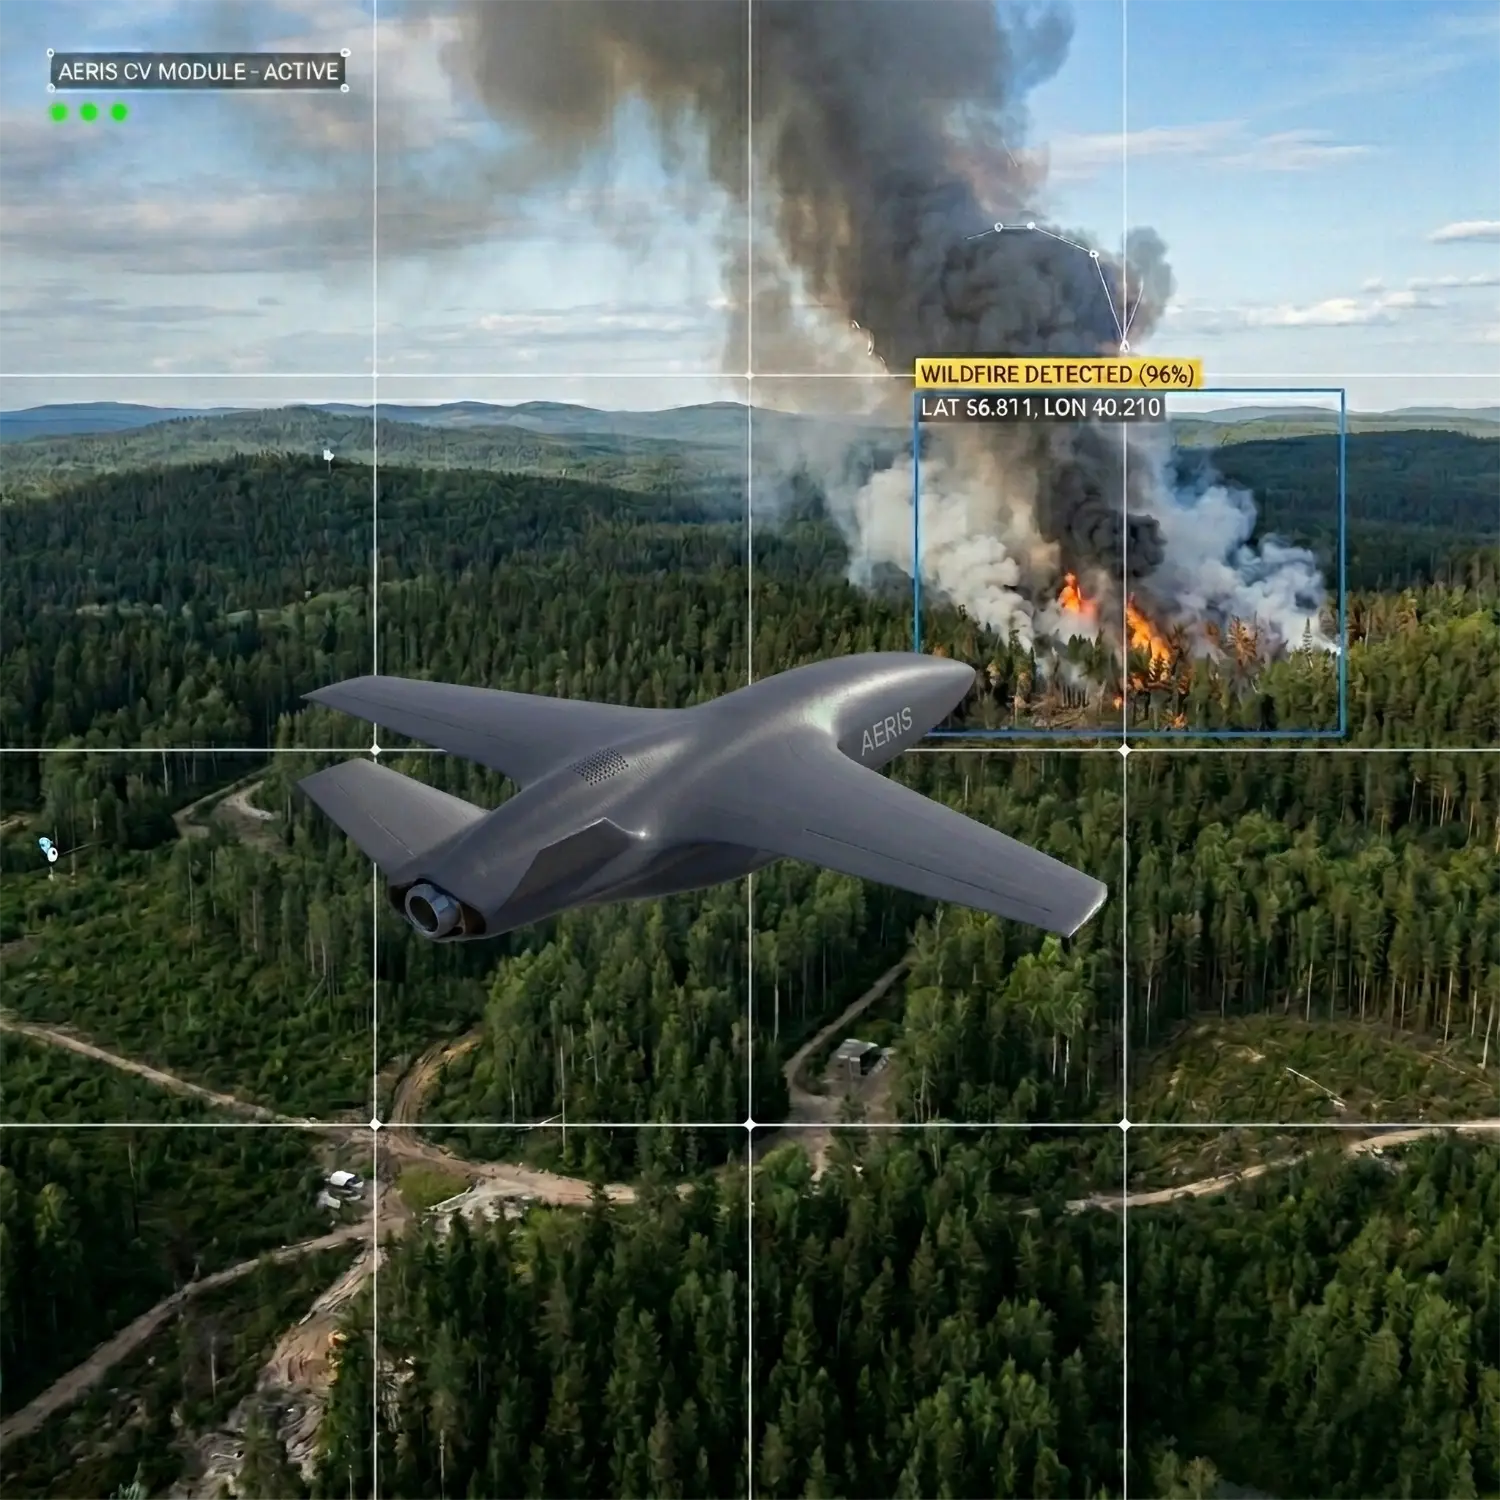
Зрительный контекст передаётся в виде структурированных сведений о событиях и сопровождаемых объектах. Вместе с описанием сохраняются идентификаторы источника, кадров, треков и модели, временная привязка и ссылки на основания вывода. Такой обмен позволяет включать результаты зрительного анализа в коллективную память без обязательной передачи непрерывного видеопотока каждому участнику.
Семантический вывод сохраняет статус гипотезы. Например, сообщение о возможном объекте может инициировать дополнительный обзор, а его интерпретация сопоставляется с геометрическими данными и другими наблюдениями. Система удерживает различие между тем, что измерено, что предположено и что ещё требуется уточнить.
Коллективное внимание проявляется и в распределении ролей. Аппарат с подходящим положением и доступным ресурсом может получить задачу уточнения, пока другие участники продолжают обследование. Таким образом, потребность в информации влияет на физические действия группы.
Миссия представляется графом задач с зависимостями, приоритетами и условиями завершения. Это позволяет выразить последовательность работы: сначала получить сведения об участке, затем выполнить дополнительное обследование и только после подтверждения результата перейти к зависимой задаче.
В распределении ролей участвуют возможности аппарата, доступный ресурс, положение, качество наблюдения и нейронные оценки полезности. В рабочем контуре предусмотрены роли картографирования, наблюдения и ретрансляции. При изменении состава группы назначение пересчитывается с учётом оставшихся участников.
Достижение координаты и выполнение задачи учитываются раздельно. Для обследования могут потребоваться время наблюдения и подтверждённые измерения. Завершение фиксируется записью, связанной с конкретным планом миссии, после проверки заданных условий. Сохранённый прогресс позволяет продолжить работу после перезапуска без потери уже принятых результатов.
| Процесс | Что учитывает NEXUS | Как это влияет на поведение |
|---|---|---|
| Восприятие | Наблюдения участников, происхождение, время и различия гипотез | Определяет, какие сведения доступны и что требует уточнения |
| Прогнозирование | Альтернативы действий, последствия, ресурсы и неопределённость | Формирует варианты продолжения миссии |
| Распределение ролей | Приоритеты, зависимости, возможности аппаратов и оценки полезности | Назначает исполнителей и индивидуальные цели |
| Обратная связь | Подтверждённое выполнение, измеренный исход и отклонение от прогноза | Обновляет память, прогресс миссии и материал для обучения |
В этом цикле наблюдение, прогноз и действие взаимосвязаны. Новые сведения меняют оценку альтернатив; выбранное действие меняет положение наблюдателя и доступную ему информацию; полученный результат становится частью следующего решения.
NEXUS развивает коллективный уровень интеллекта, а ИИ-пилот AERIS F³ связывает прогноз и выбор действия с возможностями конкретного робота. Их взаимодействие охватывает модели движения, оценку будущих ресурсов, ранжирование вариантов и проверку предлагаемого поведения. Физический профиль аппарата задаёт условия, в которых эти оценки имеют смысл.
Разделение функций позволяет коллективному разуму формировать согласованное поведение группы, сохраняя у каждого аппарата локальную ответственность за исполнение. Предложение движения проходит проверку по актуальному состоянию, диапазонам управления и доступному ресурсу. Контур стабилизации работает на борту независимо от завершения сетевых расчётов.
Быстрые изменения обрабатывает локальный событийный слой NeuroReflex Fabric. Он учитывает события на нескольких временных масштабах, чтобы различать короткое возмущение и сохраняющуюся тенденцию. Такое разделение времени реакции позволяет сочетать распределённый анализ последствий с непосредственным ответом на изменение состояния аппарата.
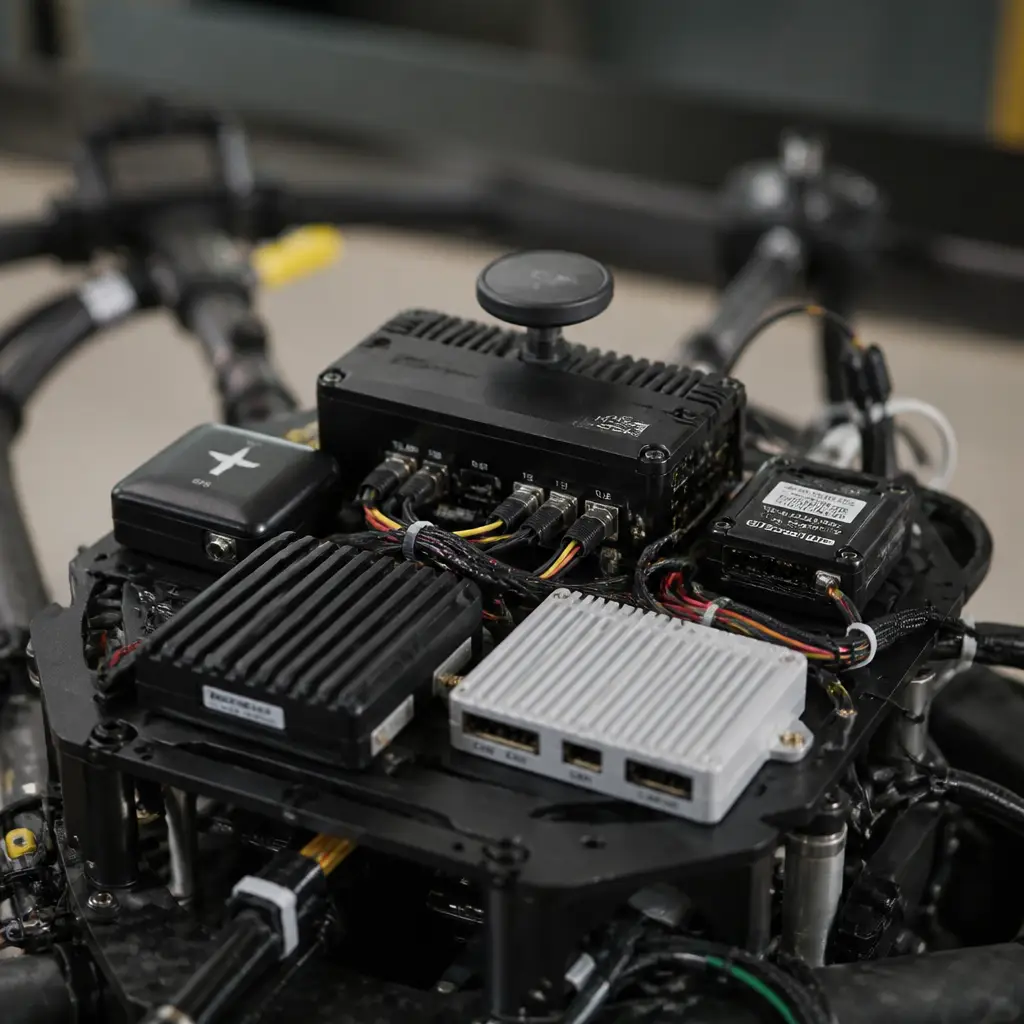
Профиль физики, интерфейсы оборудования и вычислительный бюджет учитываются раздельно. Замена вычислителя меняет доступный объём расчёта; изменение динамики аппарата требует согласованной модели движения. Благодаря этому коллективные механизмы и особенности физического носителя имеют явную границу взаимодействия.
Подключение разрешённого совместимого модуля расширяет действующий граф. Его состояния включаются в когнитивные взаимодействия, наблюдения — в память, а вычислительные возможности — в доступный объём прогнозирования. Число участников не зафиксировано в виде жёсткого списка внутри весов модели.
Польза нового аппарата связана с его вкладом: дополнительной точкой наблюдения, доступностью нужного участка или возможностью рассчитать ещё не рассмотренные продолжения. Поэтому развитие коллективного разума определяется разнообразием и качеством доступного опыта вместе с ресурсом его обработки.
При потере участника его просроченное состояние исключается из актуального взаимодействия, состав вычислителей пересматривается, а задачи получают новых исполнителей. Локальные механизмы аппаратов продолжают работать. Уже распространённые знания сохраняются у получивших их участников в пределах правил хранения и актуальности.
Разрыв сети ограничивает доступный коллективный контекст. Разделившиеся части принимают решения по имеющимся сведениям; после восстановления связи обмен позволяет согласовать сохранённую информацию. Зависимость решения от доступной топологии учитывается явно — вместе со сроками, неполнотой и возможными расхождениями состояния.
Обучаемый контур NEXUS связывает индивидуальный выбор с результатом группы. В кооперативном обучении с подкреплением оценивается продвижение общей миссии с учётом времени и ограничений. Это позволяет формировать поведение, в котором полезность действия определяется его вкладом в совместную работу.
Совместно обновляются нейронные представления, фазовые параметры, механизмы межузлового взаимодействия и выбор ветвей поведения. Обучение охватывает зависимости, через которые состояния участников влияют друг на друга. Параметры физических предикторов имеют свой контур подготовки и сохраняют привязку к модели аппарата.
Для накопления опыта важна причинная связь между предложением, фактическим исполнением и измеренным исходом. Она позволяет сопоставлять прогноз с результатом, выделять остаточные ошибки и формировать примеры для дальнейшего обучения. Локальные микроконтуры могут накапливать опыт характерных реакций и передавать подготовленные результаты другим узлам.
Обмен опытом и допуск обновлённой модели разделены. Кандидат сохраняет происхождение, проходит независимую оценку и контролируемое введение с возможностью отката. Бортовое исполнение использует подготовленную модель и не требует присутствия сервера обучения в каждом цикле принятия решения.
Распределённое мышление требует общего смысла передаваемых состояний. Поэтому NEXUS проверяет принадлежность участника миссии, его полномочия, совместимость моделей и свежесть сообщений. Состояния, сформированные несовместимыми моделями, исключаются из нейронного смешивания, тогда как допустимые наблюдения могут сохранять самостоятельную информационную ценность.
Обмен защищён шифрованием, а происхождение передаваемых записей подтверждается подписью. Повторная доставка, нарушение последовательности и истечение срока учитываются до включения данных в рабочий контекст. Подпись устанавливает автора сообщения; оценка достоверности наблюдения остаётся отдельной задачей восприятия и сопоставления свидетельств.
Такие правила поддерживают смысловую целостность системы: участники должны понимать, к какому моменту, источнику и модели относится информация, прежде чем она повлияет на коллективный выбор.
Рассмотрим задачу обследования протяжённой территории. Этот пример показывает логику взаимодействия механизмов. Граф миссии определяет участки, приоритеты и условия завершения наблюдений. Коллективное состояние учитывает положение аппаратов, доступный ресурс и сведения о том, какие области уже исследованы.
Один из участников обнаруживает неоднозначное изменение обстановки. Запись попадает в память с источником и временем, сохраняя статус гипотезы. Для уточнения возникает дополнительная задача наблюдения. При выборе исполнителя учитываются положение, возможности сенсоров и запас ресурса; прогноз оценивает последствия смены направления и условия дальнейшего выполнения миссии.
Другие узлы участвуют в расчёте возможных продолжений. Новые результаты влияют на выбор поведения, а назначенный аппарат уточняет ситуацию с другого ракурса. Полученные сведения меняют коллективный контекст и позволяют продолжить зависимые задачи. При необходимости меняется распределение ролей.
В этой последовательности коллективный разум проявляется как замкнутый процесс: увидеть, сопоставить, спрогнозировать, распределить действие и сохранить его результат. Физически разнесённые аппараты участвуют в разных частях одного процесса решения задачи.
Инженерная ценность NEXUS заключается в связи между распределённым когнитивным состоянием и поведением группы. Восприятие поставляет основания для выбора, память сохраняет опыт и противоречия, прогноз раскрывает последствия, а совместное обучение настраивает взаимодействия, из которых возникает коллективное решение.
При оценке такой системы существенны результат миссии, полезность дополнительных наблюдений, время принятия решения, расход ресурсов и сохранение работоспособности при изменении связи. Отдельный предмет оценки — вклад каждого механизма при сопоставимых условиях и вычислительных бюджетах. Это позволяет связывать развитие модели с качеством коллективного поведения.
NEXUS разрабатывается как часть роботизированных систем AERIS. Направление его развития — коллективный разум, способный расширять доступное понимание среды, рассматривать последствия с разных позиций и превращать этот опыт в согласованные действия.
Популярная статья
Как F³ оценивает последствия манёвров, прогнозирует возможности аппарата и выбирает действия при изменении обстановки.
Популярная статья
Интеграция автономной системы БАС объединяет платформу, сенсоры, бортовое ПО, связь, испытания и эксплуатационный сценарий.