




Популярная статья
Как NEXUS объединяет восприятие, память и прогнозирование аппаратов в распределённый процесс мышления — от оценки ситуации до согласованного действия.
Содержание статьи
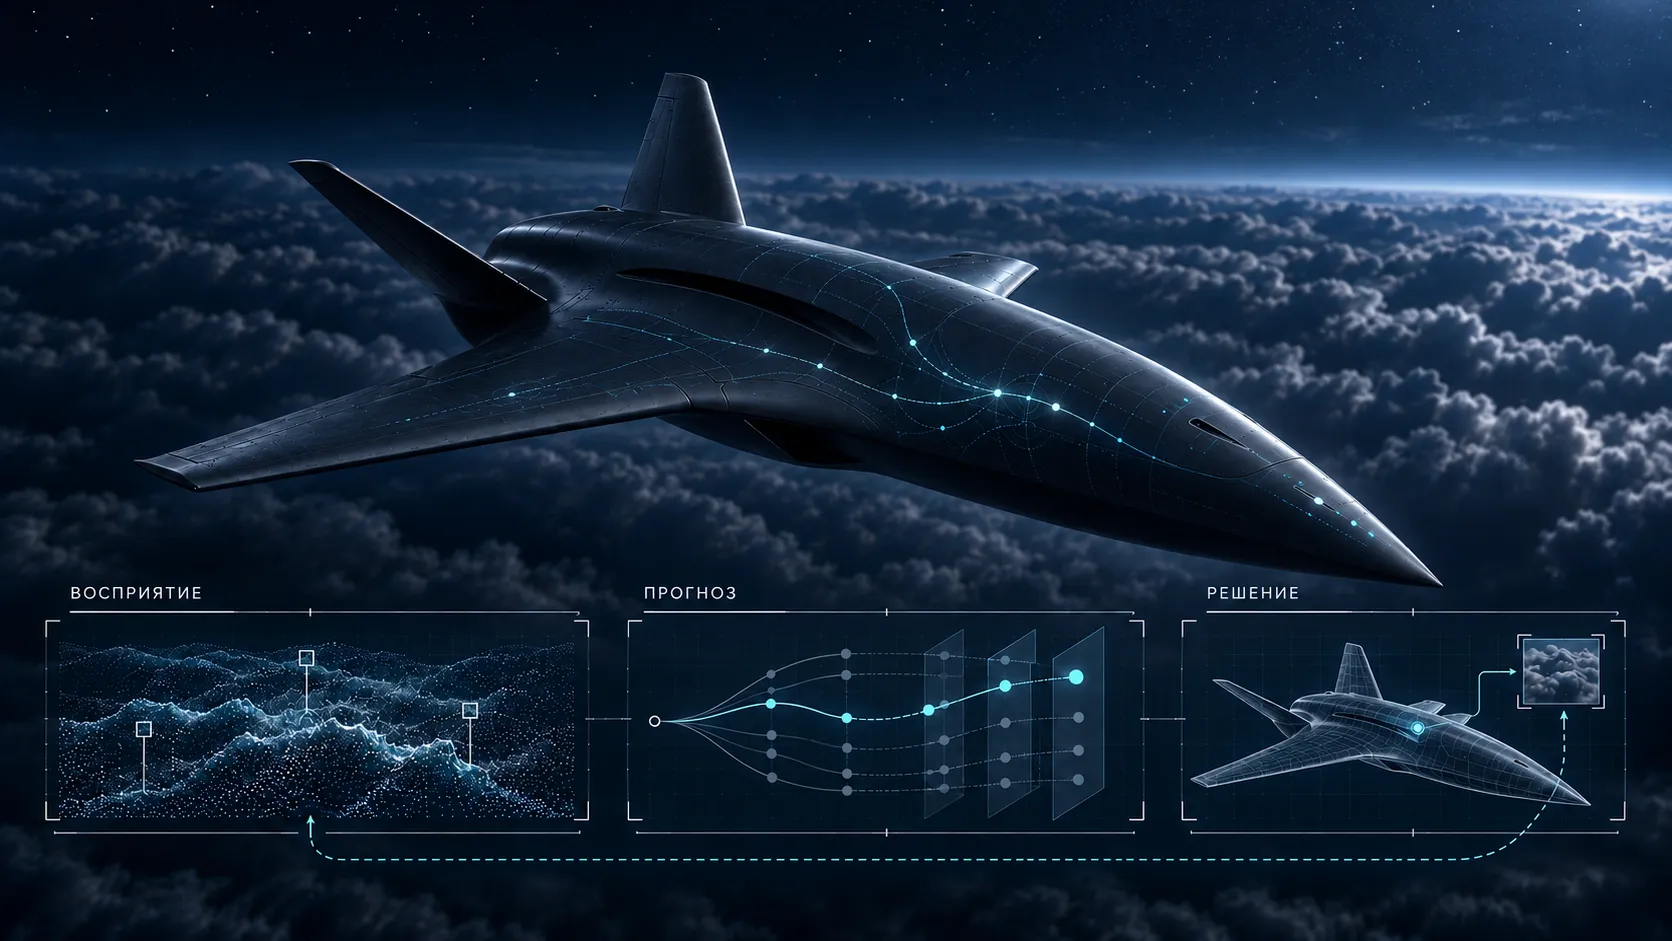
AERIS F³ — ИИ-пилот, разрабатываемый для автономных роботов AERIS. Он объединяет прогнозирование, стратегическое планирование и управление текущими действиями. Перед выбором манёвра система оценивает, как изменятся обстановка, состояние аппарата и возможности дальнейшего выполнения миссии.
В автономном полёте каждое решение меняет условия следующего. Коррекция курса влияет на энергозатраты и доступность наблюдений; изменение скорости — на запас управления и время для реакции; дополнительное измерение требует ресурса, но может изменить выбор маршрута. F³ рассматривает эти зависимости совместно. Предметом прогноза становится развитие ситуации вместе с последствиями действий самого аппарата.
В основе F³ лежит многосторонний прогноз: для каждого рассматриваемого действия оцениваются движение аппарата, изменение внешних условий, расход ресурсов и доступность информации. Многовариантность возникает из сочетания разных действий и разных гипотез о развитии ситуации. Эти две составляющие важны одновременно: одинаковая команда может привести к различным результатам, а разные команды — сформировать принципиально разные условия продолжения миссии.
Прогноз организован как связанное поле альтернатив. Каждая ветвь содержит последовательность ожидаемых состояний и сохраняет сведения о том, какие действия и исходные условия к ним приводят. Вместе с состоянием передаются оценки неопределённости и выполнимости. Поэтому два варианта с близкой конечной координатой могут иметь разную ценность: они оставляют аппарату разный запас энергии, управления и доступных способов завершить задачу.
Здесь k — вариант действий, j — модельная гипотеза, τ — горизонт прогноза; ẑ обозначает ожидаемое состояние, 𝓤 — неопределённость, 𝓒 — условия допустимости и ресурсной выполнимости. Такая запись показывает состав информации, необходимой для сопоставления альтернатив.
Перспективные продолжения сохраняются между циклами планирования. Новые измерения уточняют их оценку, меняют приоритет или делают продолжение неприменимым. Эта преемственность связывает отдельные команды с длительной целью: каждый пересчёт учитывает уже выбранное направление миссии и проверяет, сохраняются ли основания для его продолжения.
Ближний горизонт описывает непосредственную реакцию на управление. Дальний позволяет оценить отложенные последствия: доступность следующего участка, изменение ресурсов, условия возврата или завершения задачи. Влияние дальнего прогноза зависит от его возраста, неопределённости и соответствия текущему плану.
Данные на борту поступают асинхронно. У измерений различаются частота обновления, задержка и область наблюдения; часть характеристик доступна только через модельную оценку. Для принятия решения существенны значение каждого сигнала, время его получения и основание, по которому ему можно доверять.
F³ использует рекуррентное представление истории: последовательные наблюдения связываются с фактически исполненными действиями. Такой контекст позволяет учитывать динамику процесса — например, изменение реакции аппарата на управление — при построении следующего прогноза. Состояние внешней среды рассматривается вместе с состоянием самого робота.
В этом представлении x описывает движение, e — внешние условия, r — физические ресурсы и управляющие возможности, o — доступность и качество наблюдений, c — вычислительное состояние. Неполнота данных сохраняется явно: измеренная величина, расчётная оценка и неизвестное значение имеют разный статус при выборе действия.
Переходы состояния оценивает ансамбль обучаемых моделей динамики. Модели получают общий причинный контекст и предполагаемое управление, а расхождение их прогнозов используется при оценке доверия. Специализированные модели уточняют остаточные ошибки в пределах условий, для которых подтверждена их применимость.
Принятие решений разделено на два временных уровня. Стратегический уровень выбирает продолжение миссии: движение к участку задачи, изменение подхода, уточнение обстановки или переход к предусмотренному завершению. Текущая политика формирует действие, которое соответствует последним наблюдениям и может быть исполнено сейчас.
Стратегия задаёт смысл последовательности команд и условия её завершения. Она сохраняется, пока новые данные подтверждают её выполнимость и целесообразность. При изменении обстановки пилот пересматривает продолжение, сохраняя цель миссии и явно заданные правила перехода между режимами.
Для выбора используется последовательная проверка ограничений. Сначала рассматривается допустимость действия по условиям безопасности, затем физическая и ресурсная выполнимость, далее — возможности коррекции и завершения миссии. Среди оставшихся альтернатив оцениваются продвижение к цели, затраты, неопределённость и ожидаемая ценность получаемых данных. Высокая полезность для задачи не компенсирует нарушение обязательного ограничения.
Разделение уровней позволяет учитывать длительные последствия без ожидания завершения каждого дальнего расчёта. Текущее действие опирается на актуальную информацию; стратегические оценки используются с учётом срока их применимости. После исполнения команды обе оценки обновляются по наблюдаемому результату.
Достижимость следующей точки зависит от того, в каком состоянии аппарат к ней придёт. В F³ за эту часть планирования отвечает Future Self — прогноз будущих ресурсов и возможностей робота. Он связывает движение с энергетикой, доступным управляющим воздействием, условиями наблюдения и вычислительной готовностью.
| Что оценивается | Что меняется в прогнозе | Как это влияет на выбор |
|---|---|---|
| Движение | Положение, скорость, ориентация и реакция на управление | Достижимость участка и допустимость следующего манёвра |
| Энергия и питание | Расход, остаток ресурса, доступная мощность и ограничения питания | Возможность продолжить миссию и выполнить её завершение |
| Управляющее воздействие | Доступный диапазон управления с учётом состояния исполнительных механизмов | Запас для коррекции и физическая выполнимость действия |
| Наблюдение | Ожидаемая доступность, актуальность и информативность измерений | Возможность различить существенные изменения ситуации |
| Вычисление | Время анализа и доступность бортовых вычислительных ресурсов | Готовность следующего решения к требуемому моменту |
Эти зависимости рассматриваются во времени. Увеличение мощности меняет расход энергии и ограничения питания; состояние приводов определяет диапазон возможной коррекции; тепловая оценка учитывает доступные измерения и модель теплообмена. Для каждого канала сохраняется различие между известным состоянием и расчётной гипотезой.
Отдельный критерий — сохранение возможностей продолжения. Пилот оценивает, останутся ли после выбранного манёвра пространство и ресурс для изменения маршрута, восстановления допустимого режима или завершения миссии. Так запас на последующие решения входит в оценку текущего действия.
Физический расчёт ресурсов и обучаемая оценка будущих возможностей выполняют разные роли. Их достоверность проверяется раздельно. Обучаемая оценка участвует в ранжировании допустимых вариантов в пределах подтверждённых условий применения.
Прогноз сопровождается оценкой того, насколько устойчив ожидаемый результат. Вариативность среды и измерений образует алеаторическую неопределённость. Ограниченность данных и моделей — эпистемическую. Для второй существенным сигналом служит расхождение оценок ансамбля: согласие моделей и их противоречие требуют разной интерпретации результата.
Доверие также зависит от актуальности входных данных, признаков выхода за известные условия и точности предыдущих предсказаний. Эти сведения влияют на оценку продолжений. Если неопределённость касается исхода, от которого зависит дальнейшая выполнимость миссии, она становится основанием пересмотреть действие или уточнить ситуацию.
Приоритет ветви, вес гипотезы и вероятность физического события сохраняют разный смысл. Высокая оценка полезности не означает высокой вероятности успеха. Вероятностные оценки требуют калибровки: заявленная уверенность сопоставляется с частотой соответствующих событий на независимых данных.
Неизвестный исход остаётся неизвестным до появления достаточных оснований для его оценки. Это особенно существенно для ресурсных ограничений и состояния исполнительных механизмов: отсутствие измерения не должно создавать ложное впечатление, что ограничение отсутствует.
Наблюдение может быть самостоятельной частью плана. Если две гипотезы приводят к разным решениям, измерение, позволяющее их различить, приобретает практическую ценность. Например, уточнение внешнего воздействия может изменить оценку энергетической выполнимости подхода к участку задачи.
F³ сопоставляет ожидаемое улучшение решения с затратами на получение данных: временем, расходом ресурса и переключением сенсорного режима. Приоритет получает информация, способная изменить существенный для миссии выбор. Уменьшение неопределённости рассматривается вместе с последствиями этого изменения для поведения.
Такой расчёт опирается на модель ожидаемого наблюдения. Его результат остаётся гипотезой до фактического получения данных. Подтверждение команды измерительной системе не заменяет измерение: учитываются готовность канала, временная метка и качество поступившего сигнала.
После получения информации пилот повторно оценивает связанные с ней продолжения. В результате выбор движения и выбор наблюдения участвуют в одном процессе: манёвр меняет доступность данных, а данные — дальнейший манёвр.
После исполнения действия F³ сопоставляет ожидаемое состояние с наблюдаемым. Сравнение привязано к фактически выполненной команде и соответствующему горизонту. Если управление изменилось, прогноз для первоначального действия не используется как прямая оценка результата другого манёвра.
При анализе расхождения различаются ошибка или устаревание измерения, временное рассогласование, численная проблема и изменение динамики объекта. Причина определяет реакцию: исключение недостоверного сигнала, снижение доверия к прогнозу, пересмотр продолжения или переход к предусмотренному ограниченному режиму.
Повторяющиеся отклонения используются при подготовке специализированных моделей. Одновременно обратная связь меняет текущую оценку альтернатив. Это связывает качество модели с её реальной ролью в управлении: существенны ошибки, способные изменить решение, и условия, в которых они возникают.
Для автономного пилота время расчёта является частью задачи управления. Увеличение числа альтернатив и глубины прогноза требует памяти и вычислительных ресурсов. Результат, полученный слишком поздно, может относиться к уже изменившейся ситуации.
F³ соотносит объём анализа с доступным бюджетом: наблюдаемой длительностью вычислений, памятью и сведениями о состоянии бортовой платформы. Более подробный расчёт выполняется в разрешённых пределах. При росте нагрузки или нарушении сроков система ограничивает доступные режимы вычисления.
Дальние оценки могут формироваться отдельно от ближайшего решения. Перед использованием проверяются их возраст и соответствие действующему варианту управления. Это позволяет продолжать текущий цикл управления и учитывать результаты более глубокого анализа по мере их готовности.
Подготовка F³ включает несколько связанных задач. Модели динамики учатся описывать переход от доступной истории и действия к последующему состоянию. Политика поведения обучается выбирать действия по их ожидаемым последствиям. Специализированные модели уточняют прогноз в определённых режимах.
Для динамики используются наблюдаемые переходы состояния. Обучение поведения с подкреплением связывает выбор политики с оценкой результата; механизм типа «актор — критик» разделяет формирование действия и оценивание ожидаемой полезности. Компоненты имеют отдельные цели обучения и порядок обновления, поскольку точность предсказания и качество управления требуют разных критериев.
Обучающий пример сохраняет причинную последовательность: информация, доступная до решения, исполненное действие и полученный результат. Будущее состояние используется как целевая величина, а входная история ограничивается сведениями, которые действительно могли быть известны в момент выбора.
Разделение данных проводится по эпизодам и происхождению сценариев. Близкие окна одного полёта и производные одного исходного сценария учитываются как связанные данные. Это необходимо, чтобы итоговая проверка отражала перенос навыка на независимые условия.
Новый специализированный навык проходит путь от кандидата до проверенной конфигурации. Его сравнивают с действующей моделью, оценивают влияние на связанные задачи и только затем включают в согласованный комплект. Сохраняются идентичность используемых моделей и возможность возврата к предыдущему состоянию. Улучшение отдельного прогноза проверяется вместе с изменением поведения пилота.
Выбранное действие проходит отдельную проверку перед передачей на исполнение. Она относится к фактическому состоянию аппарата: свежести измерений, сроку действия команды, последовательности управляющих запросов, ресурсам и допустимому диапазону движения. Низкоуровневая стабилизация сохраняет свой контур управления.
Разделение полномочий закреплено в устройстве системы. Обучаемые механизмы формируют и оценивают предложения; исполнительный контроль проверяет их применимость по установленным ограничениям. Модельная оценка полезности не меняет обязательные условия допуска команды.
Если допустимое предложение отсутствует или необходимые данные потеряли актуальность, используются предусмотренные правила ограниченного поведения. Благодаря такой организации развитие прогнозирования и навыков не требует передачи обучаемой модели полномочий изменять границы исполнения.
Рассмотрим задачу обследования участка при изменении внешних условий. Пилот может продолжить движение напрямую, изменить подход или сначала получить дополнительное наблюдение. Каждый вариант оценивается по последовательности последствий.
| Вариант | Непосредственный результат | Что определяет дальнейшую выполнимость |
|---|---|---|
| Продолжить движение | Сохранение темпа выполнения задачи | Рост энергозатрат, неопределённость реакции аппарата и запас для коррекции |
| Изменить подход | Другая геометрия движения | Качество наблюдения, доступное управление и ресурс на следующий участок |
| Уточнить ситуацию | Затрата времени и ресурса на измерение | Вероятность получить сведения, которые изменят выбор дальнейшего действия |
Если прямое продвижение сокращает запас для последующей коррекции, его оценка меняется. Если другой подход улучшает наблюдаемость и сохраняет ресурс, это учитывается в сравнении. Если различие вариантов определяется неизвестным фактором, пилот оценивает целесообразность дополнительного измерения.
После исполнения выбранного действия новые данные обновляют прогноз. Этот пример показывает логику работы: выбор зависит от развития ситуации, возможностей аппарата и условий, в которых предстоит принимать следующее решение.
Прогноз и поведение оцениваются на нескольких уровнях. Для моделей динамики существенны ошибки положения, скорости и ориентации на разных горизонтах. Для неопределённости — покрытие прогнозных интервалов и соответствие уверенности наблюдаемым событиям. Для ресурсов — точность оценки остатка энергии, доступной мощности и управляющих возможностей.
На уровне миссии критерии включают выполнение задачи, соблюдение ограничений, расход ресурса и результат предусмотренного завершения. На уровне бортового исполнения — распределение задержек, пропуски сроков, использование памяти и энергии. Средняя точность рассматривается вместе с неблагоприятными случаями, в которых ошибка способна изменить выбор действия.
Эффект отдельных механизмов устанавливается контролируемым сравнением конфигураций при одинаковых сценариях и бюджетах. Так можно оценить роль ансамбля, прогноза ресурсов, переноса продолжений или активного наблюдения. Независимой единицей анализа служит эпизод либо семейство сценариев; результаты рассматриваются с учётом разброса и зависимости данных.
F³ расширяет предмет бортового планирования до условий дальнейшего выполнения задачи. Аппарат оценивает, к чему приведёт выбранное действие, какие возможности останутся после него и какая информация потребуется для следующего решения. Это определяет развитие пилота: от прогноза отдельных переходов состояния к согласованному управлению продолжением миссии.
Технология интегрируется в роботы AERIS и распространяется исключительно в их составе. Параметры физических моделей, ограничения исполнения и вычислительные режимы согласуются с конкретным аппаратом.
Популярная статья
Как NEXUS объединяет восприятие, память и прогнозирование аппаратов в распределённый процесс мышления — от оценки ситуации до согласованного действия.
Популярная статья
Интеграция автономной системы БАС объединяет платформу, сенсоры, бортовое ПО, связь, испытания и эксплуатационный сценарий.