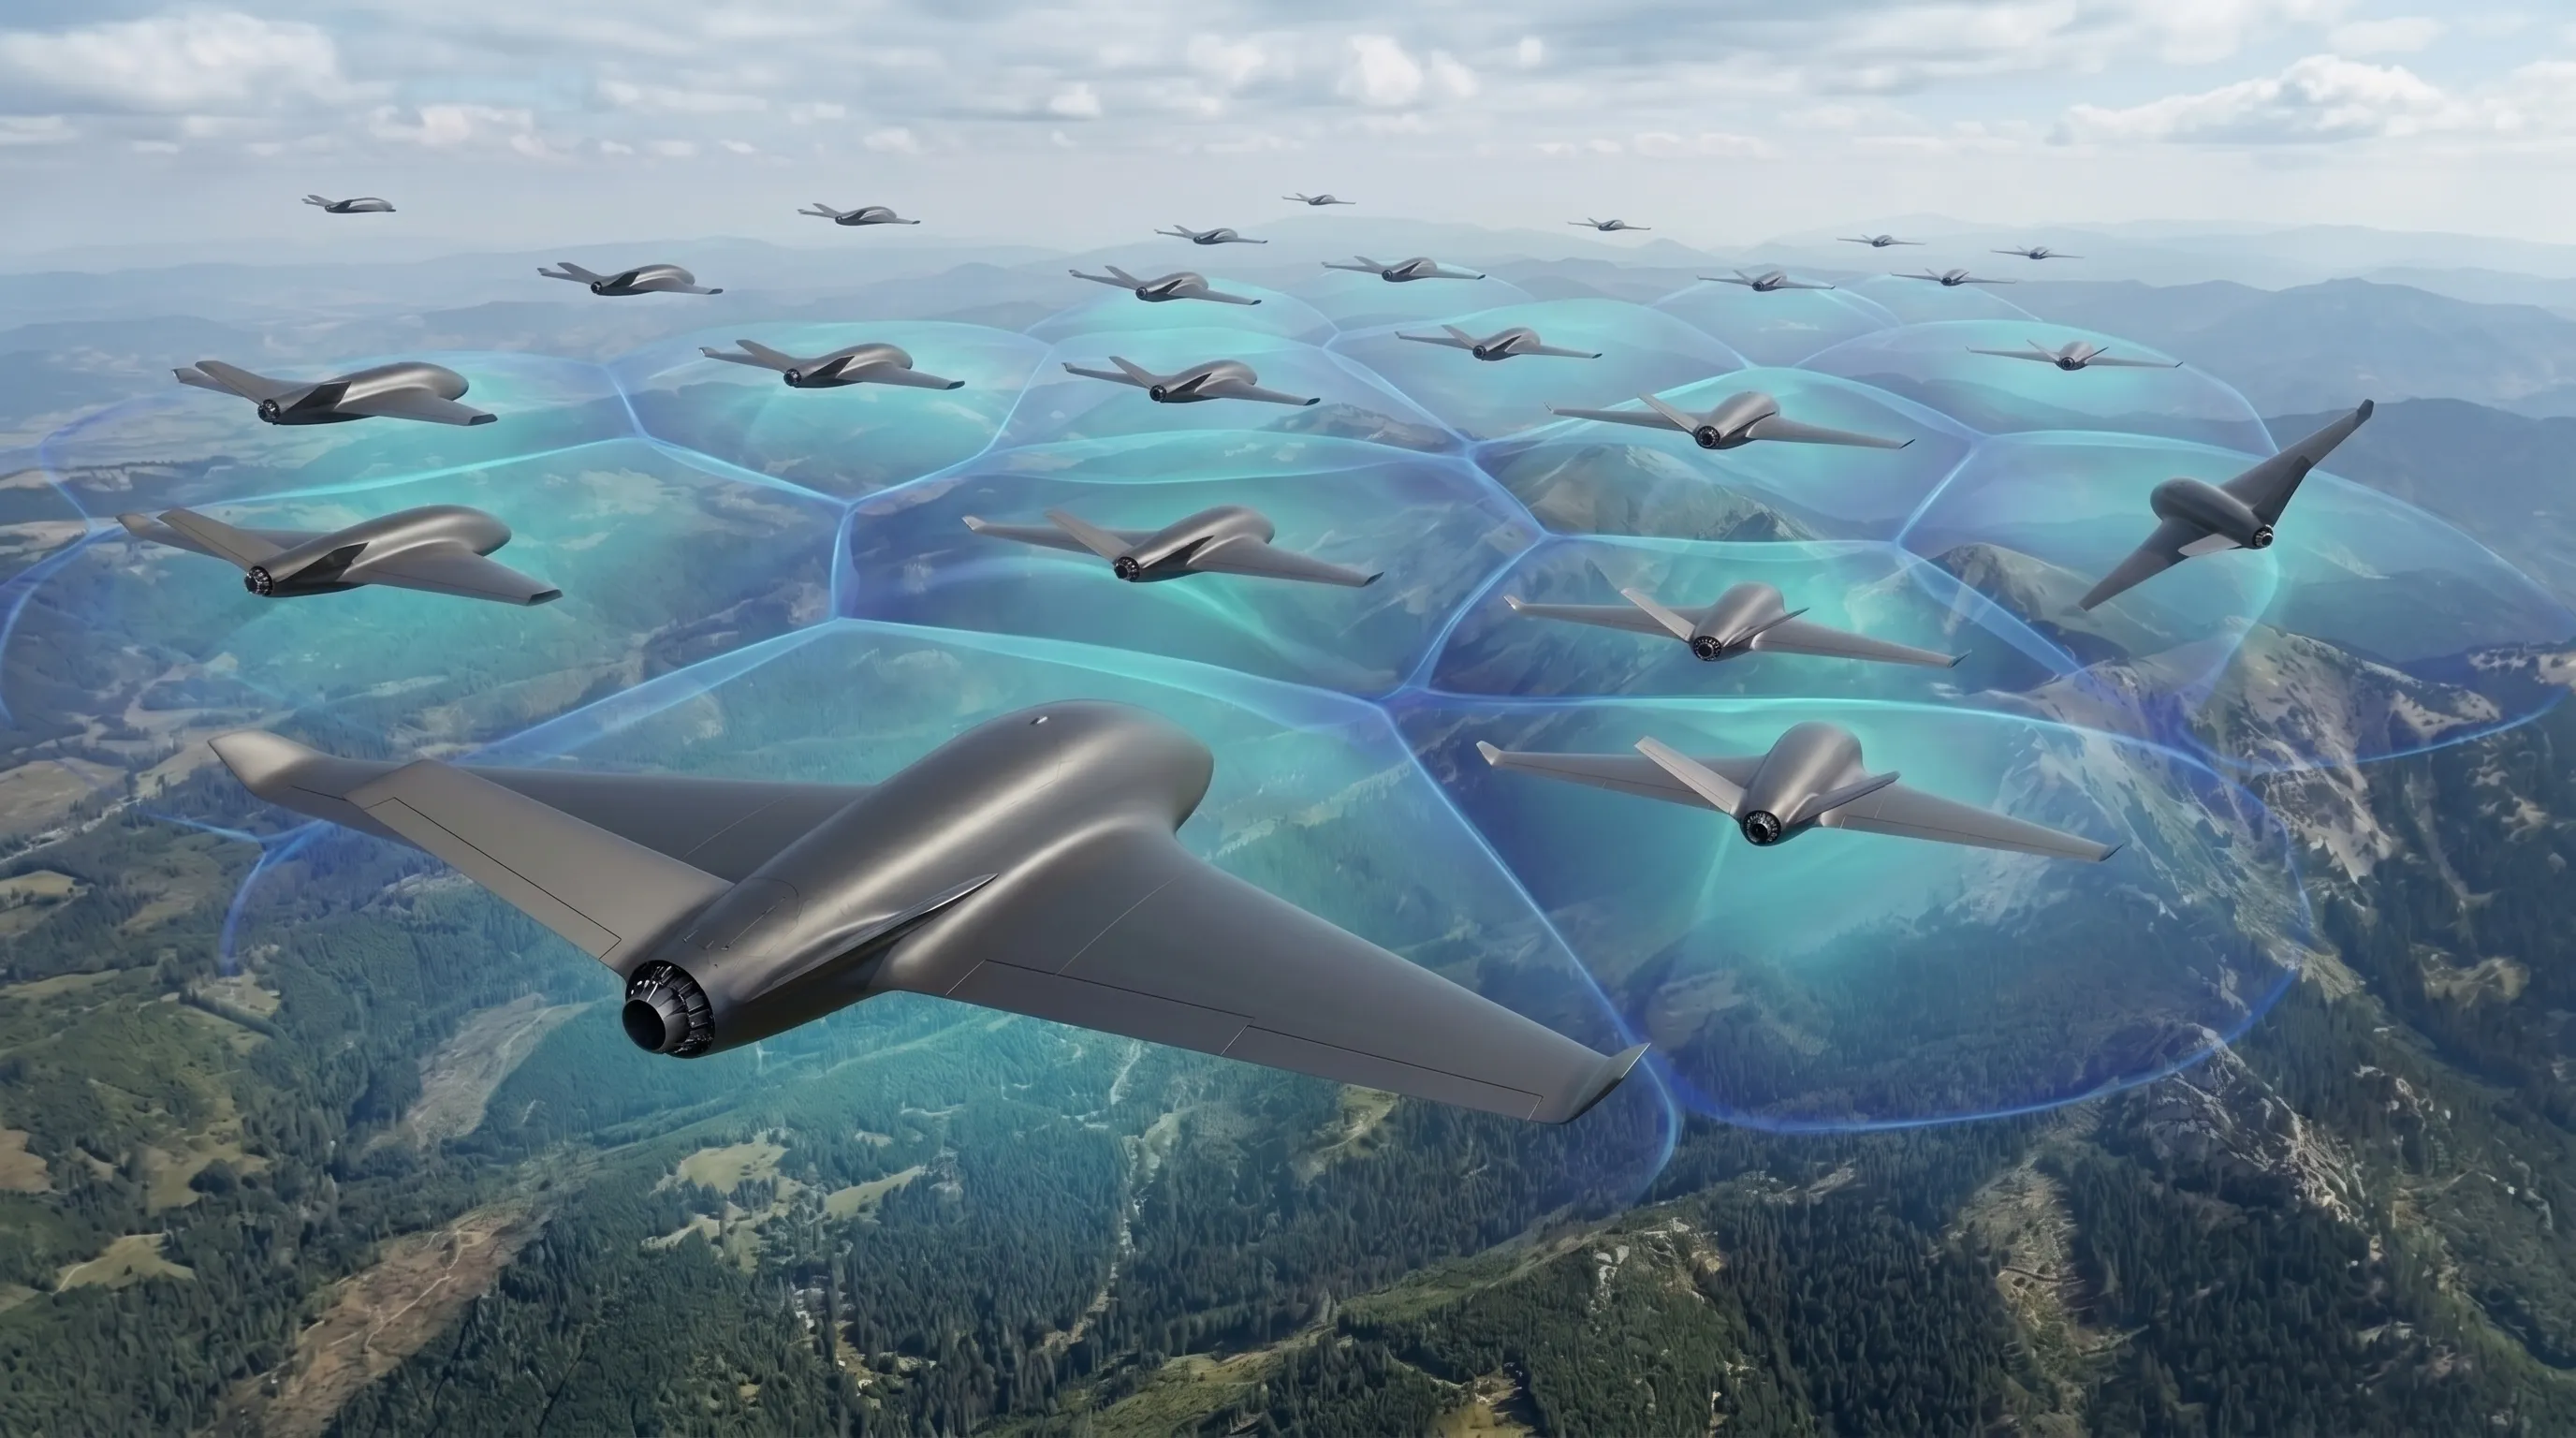
QSI-SS — Quantum Swarm Intelligence with State Superposition, «квантово-роевой интеллект с суперпозицией состояний». AERIS развивает эту технологию для формирования взаимосвязанных решений в автономных роботизированных системах. В NEXUS она входит в обучаемое ядро коллективного разума: нейронные представления ситуации, регистры альтернатив и взаимодействия между участниками образуют единый процесс выбора поведения.
Задача QSI-SS — учитывать зависимости внутри коллективного решения. Действие одного робота меняет условия, в которых действуют остальные: доступность наблюдений, распределение задач, расход ресурсов и последующие возможности группы. Эти связи должны участвовать в оценке вариантов до того, как каждый аппарат начнёт исполнение.
Что означает QSI-SS
Quantum обозначает используемый математический аппарат: комплексные амплитуды, фазовые преобразования, суперпозицию и интерференцию. Swarm Intelligence — роевой интеллект, в котором состояния участников влияют на коллективный выбор. State Superposition — совместное представление нескольких возможных состояний или вариантов поведения в одном регистре.
В бортовой реализации NEXUS эти операции выполняются численно на классических вычислителях. В этом смысле QSI-SS относится к направлению квантово-вдохновлённых алгоритмов. Термин описывает устройство вычислительного представления; обмен между аппаратами осуществляется по обычным каналам связи.
Суперпозиция как представление альтернатив
Когнитивный модуль преобразует доступную информацию в нейронное представление и комплексный регистр. Его компоненты соответствуют рассматриваемым альтернативам. На этом уровне система сохраняет распределение вариантов, которое меняется под влиянием контекста, состояний соседей и обученных преобразований.
Общая математическая запись такого регистра:
ψ = ∑a αa |a⟩, ∑a |αa|² = 1
Здесь a обозначает альтернативу, а α — её комплексную амплитуду. Квадрат модуля амплитуды задаёт компоненту нормированного распределения. Фаза сохраняет дополнительное отношение между вкладами, которое проявляется при их взаимодействии. Такое распределение является частью модели выбора; вероятность успешного выполнения физического действия требует отдельной оценки условий и последствий.
Суперпозиция позволяет преобразовывать структуру альтернатив до окончательного выбора. Наблюдение, которое меняет смысл ситуации, может перераспределить вклад нескольких вариантов одновременно. Размер регистра и набор рассматриваемых действий определяются вычислительной постановкой задачи.
Почему существенна фаза
При объединении комплексных вкладов результат зависит от их относительной фазы. Это видно из общей формулы интерференции двух амплитуд:
|α + β|² = |α|² + |β|² + 2 Re(αβ*)
Последний член описывает взаимодействие вкладов; знак * означает комплексное сопряжение. При одинаковых модулях амплитуд изменение относительной фазы может усилить или ослабить итоговую компоненту. Поэтому одних численных весов альтернатив недостаточно для описания такого преобразования.
В QSI-SS фазовые отношения связаны с обучаемыми представлениями участников. Механизм внимания определяет значимость доступных состояний, а фазовое взаимодействие участвует в формировании результирующего распределения. Обучение настраивает эти преобразования по обратной связи от поведения системы.
Интерференция здесь имеет конкретную вычислительную роль: она изменяет распределение рассматриваемых вариантов. Полезность этого изменения оценивается по результату задачи и качеству дальнейшего выбора.
Взаимозависимость решений участников
Для коллективного поведения существенны сочетания действий. Если один робот уточняет наблюдение, полезность действия другого зависит от того, какую информацию первый сможет получить и когда она станет доступна. Парные факторы QSI-SS позволяют включать такие зависимости в преобразование вариантов двух участников.
В ядре NEXUS совместное парное представление используется для получения распределения, относящегося к выбору конкретного узла. Оно объединяется с результатом смешивания доступных регистров. Таким образом, локальное решение сохраняет зависимость от состояния других участников, а характер этой зависимости задаётся обучаемыми параметрами.
Взаимодействие ограничено текущим графом доступных связей. Узел получает собственное состояние и разрешённый контекст соседей. Смена состава группы изменяет этот контекст; отсутствующий или несовместимый участник исключается из актуального вычисления. Это задаёт явную связь между доступностью информации и основанием решения.
Подавление вариантов и распределение участия
Дополнительный механизм anti-state формирует обучаемый комплексный вклад, который участвует в подавлении определённых компонентов результирующего регистра. Его действие зависит от текущего представления ситуации. Такой механизм расширяет набор преобразований, которыми модель располагает при формировании предпочтений.
Предпочтения модели и физическая допустимость имеют разный смысл. Допустимые действия определяются отдельными ограничениями аппарата и миссии. Низкий вес варианта означает оценку внутри модели; запрет исполнения задаётся проверкой условий, которые нельзя нарушать.
Оценка участия, ownership, описывает относительный вклад доступных узлов для рассматриваемых вариантов задачи. Она входит в обучаемый выбор и связывает коллективный контекст с распределением функций. При этом назначение роли опирается также на состояние миссии и реальные возможности исполнителя.
Один обучаемый вычислительный процесс
В NEXUS нейронное кодирование и QSI-SS соединены в одном обучаемом ядре. Представление наблюдений влияет на регистр, регистр — на взаимодействие с соседями, а полученный контекст — на выбор поведения. Обратная связь от исполнения позволяет изменять параметры этих связанных этапов.
| Механизм | Что представляет | Вклад в решение |
|---|
| Нейронное представление | Контекст наблюдения, задачи и доступных возможностей | Определяет, какие различия ситуации влияют на выбор |
|---|
| Комплексный регистр | Амплитуды и фазы рассматриваемых альтернатив | Сохраняет структуру вариантов до выбора действия |
|---|
| Межузловое взаимодействие | Состояния доступных участников и парные зависимости | Связывает оценку собственного действия с поведением других |
|---|
| Совместное обучение | Подтверждённое исполнение и результат общей миссии | Настраивает представление, взаимодействия и выбор в одном контуре |
|---|
В кооперативном обучении оценивается вклад поведения в общую миссию с учётом времени и ограничений. Материалом для обновления служит причинная последовательность: доступный контекст, предложенное действие, подтверждённое исполнение и измеренный результат. Она позволяет связывать изменения параметров с тем поведением, которое действительно было выполнено.
Обучение модели и её использование на борту разделены. Подготовленные параметры переносятся в компактное вычислительное представление для исполнения. Обновлённая модель проходит отдельную оценку перед допуском; происхождение данных и совместимость представлений сохраняются при обмене между участниками.
Роль QSI-SS в NEXUS и взаимодействие с F³
AERIS NEXUS объединяет восприятие, память, прогнозирование, распределение задач и обучение в коллективный разум роботов. QSI-SS отвечает за обучаемое представление альтернатив и взаимодействие состояний, участвующих в выборе поведения. Коллективная память и распределённое прогнозирование поставляют этому процессу контекст и оценки возможных последствий.
ИИ-пилот AERIS F³ связывает выбор действия с динамикой и ресурсами конкретного аппарата. Предложение коллективного уровня должно соответствовать доступному управлению, текущему состоянию и условиям продолжения миссии. Стабилизация и непосредственное исполнение сохраняются в локальном бортовом контуре.
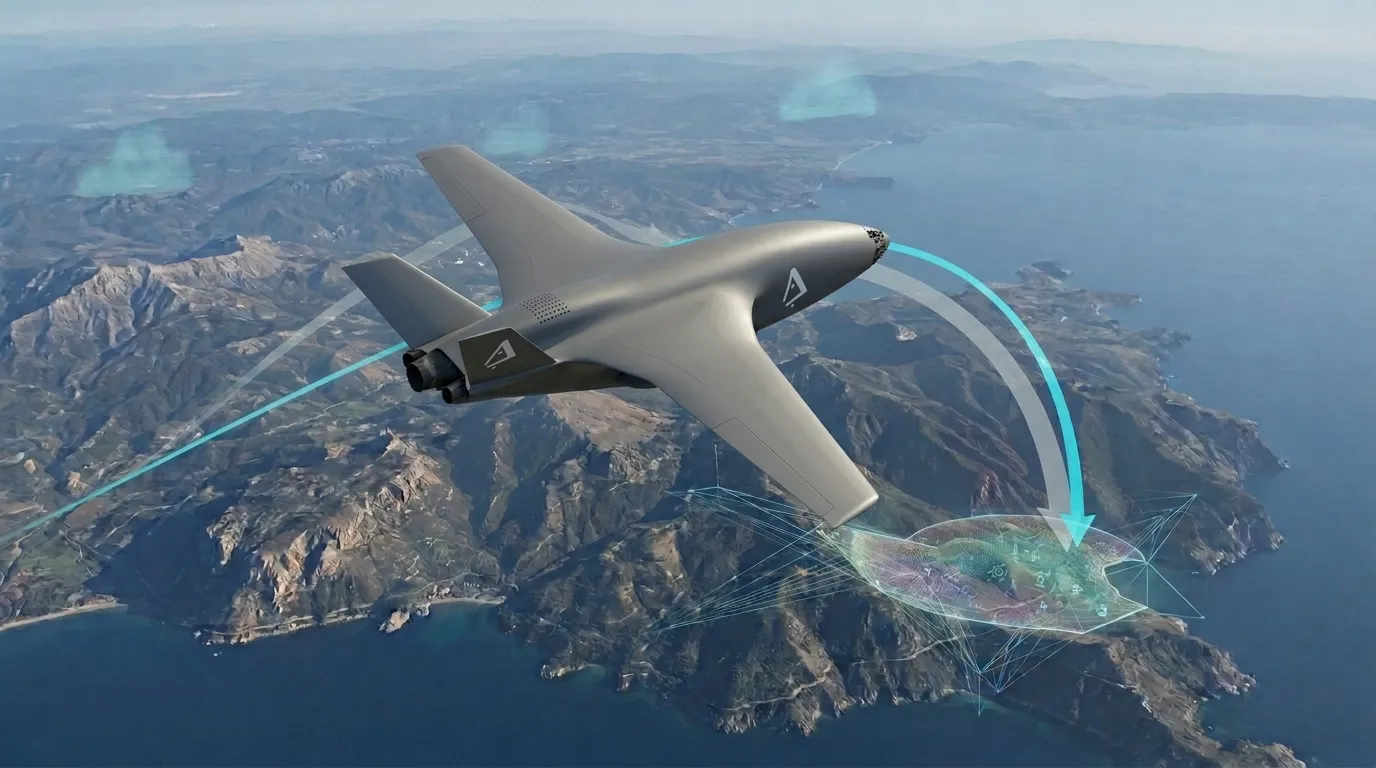
Например, при обследовании территории два аппарата могут получить разные сведения об одном участке. Эти сведения меняют коллективный контекст и оценки возможных продолжений. Взаимодействие состояний участвует в выборе: какой аппарат уточняет наблюдение, какой продолжает обследование и как их действия соотносятся с общей задачей. Этот пример иллюстрирует назначение механизмов, а конкретный результат определяется моделями, условиями и доступными ресурсами.
Инженерная ценность подхода
QSI-SS объединяет три уровня: представление нескольких альтернатив, моделирование их взаимодействий между участниками и обучение по результату коллективного поведения. Это позволяет исследовать, как структура коллективного состояния влияет на решение, и настраивать её вместе с нейронной моделью.
Качество такого подхода оценивается по результату миссии, времени решения, расходу ресурсов и устойчивости поведения при изменении наблюдений и связей. Для выделения вклада фазовых и парных механизмов существенны сравнения при одинаковых сценариях и сопоставимых вычислительных бюджетах.
AERIS развивает QSI-SS в составе своих роботизированных систем. Основное направление работы — коллективный разум, в котором участники совместно формируют пространство возможных действий и используют результат взаимодействия для выполнения общей задачи.